Al via il progetto EXIST Research Transfer


PlantMap è un progetto del laboratorio DFKI della Bassa Sassonia, sede di Osnabrück, e costituisce un progetto di avvio d’impresa nell’ambito del programma EXIST Research Transfer. Il gruppo di ricerca Plan-based Robot Control, guidato dal Prof. Dr. Joachim Hertzberg, si occupa di robot mobili autonomi che dispongono di un controllo e di una conoscenza solo parziali del proprio ambiente.
Le applicazioni della ricerca di base nei diversi ambiti spaziano dallo sviluppo di robot autonomi a lungo termine all’integrazione della relativa tecnologia robotica per supportare le persone negli attuali processi semiautomatizzati. Il campo di applicazione più importante è l’agricoltura: in quanto settore ad alta intensità di dati e conoscenze, fortemente digitalizzato e caratterizzato da incertezza e dinamicità, consente di sfruttare al meglio la tecnologia di IA. Nella «Agrotech Valley» intorno a Osnabrück, il nostro trasferimento di ricerca è radicato in un ecosistema già esistente di PMI agritech innovative e di partner di ricerca del settore agricolo e alimentare.
EXIST Research Transfer è un programma di finanziamento del Ministero federale tedesco dell’Economia e dell’Energia, cofinanziato dal Fondo sociale europeo (FSE), che sostiene sia il lavoro di sviluppo necessario a dimostrare la fattibilità tecnica di idee imprenditoriali nate dalla ricerca, sia i preparativi necessari all’avvio dell’impresa. Il programma EXIST si articola in due fasi di finanziamento e si estende generalmente su un periodo di tre anni.
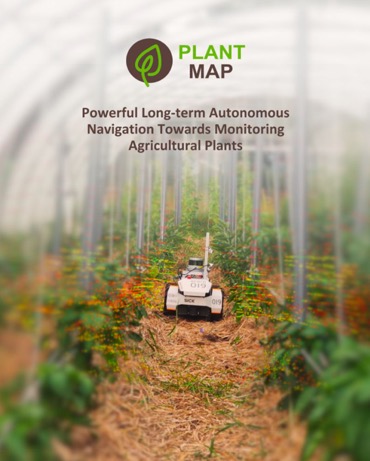
Grazie a PlantMap è possibile misurare e influenzare in modo mirato l’effetto dei fattori ambientali, dell’attività genica e del fenotipo. Questi parametri vegetali, così come i dati di addestramento, possono essere ricavati dai dati raccolti in modo autonomo. I dati di addestramento servono non solo a riconoscere automaticamente le piante e i loro stadi di sviluppo e a individuare le malattie, ma anche come base per ricavare raccomandazioni operative per orticoltori, costitutori vegetali e agricoltori.
Finanziamento
Il programma del BMWK EXIST Research Transfer è cofinanziato dal Fondo sociale europeo (FSE). Il FSE è uno dei Fondi strutturali e di investimento europei (ulteriori informazioni).