Tecnologie
-
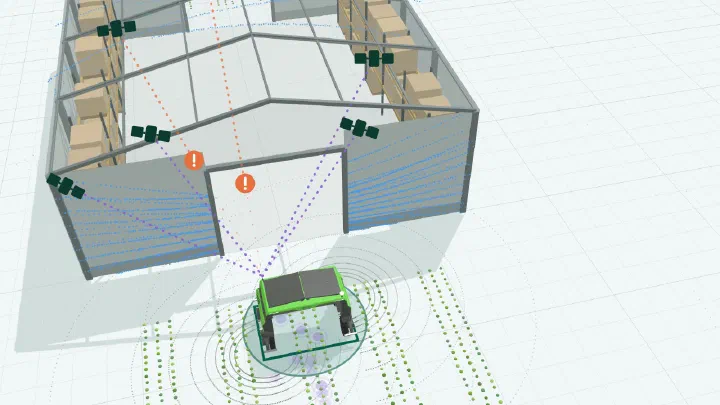
Hybrid Localization
La tua macchina sa sempre dove si trova. La localizzazione ibrida fonde LiDAR e IMU con GNSS e RTK quando disponibili, e continua a funzionare ovunque il segnale non sia più sufficiente.
-
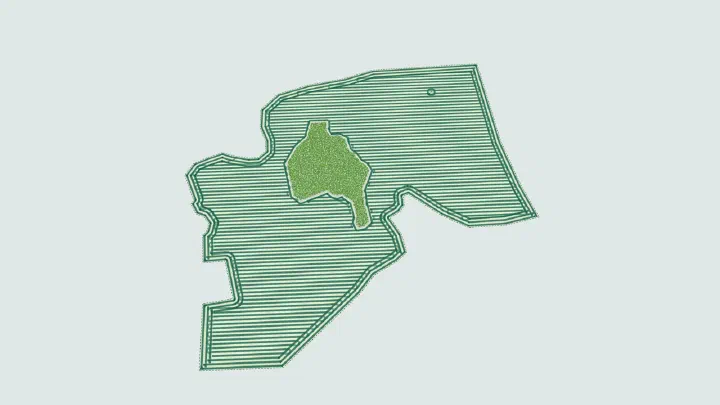
Field Coverage & Row Planning
Mappa il tuo campo una sola volta e il FAOS pianifica come coprirlo filare per filare, escludendo le aree e gli ostacoli che indichi.
-
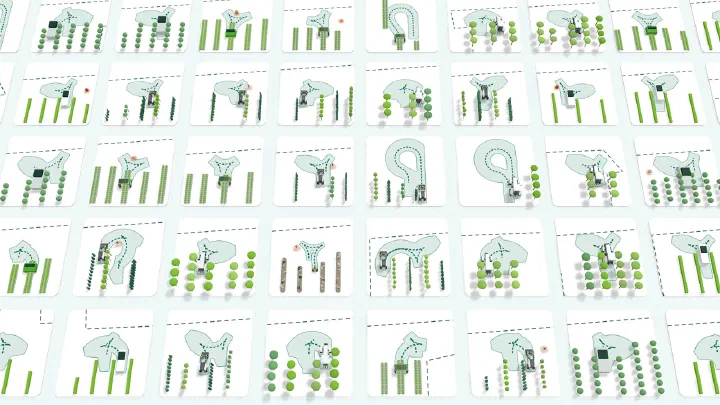
Smart Turn Planning
Alla fine di ogni filare il FAOS pianifica una svolta adatta alla tua macchina e alla capezzagna, da un'ampia inversione a U a una manovra in più tempi dove lo spazio è stretto.
-
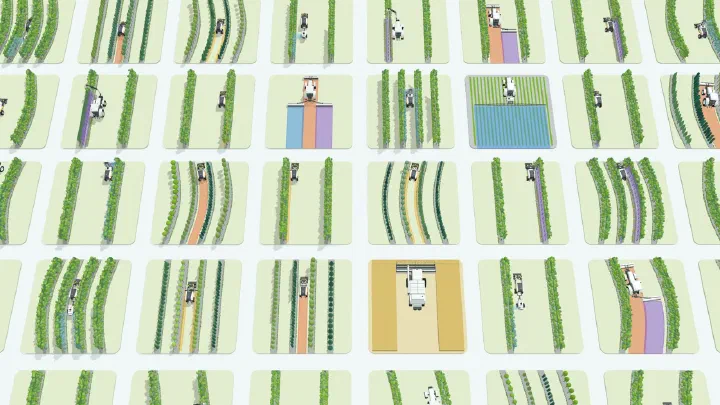
Row Following & Motion Control
Il FAOS mantiene la tua macchina esattamente sulla sua linea lungo ogni filare e la guida in modo fluido alla velocità richiesta dal lavoro.
-
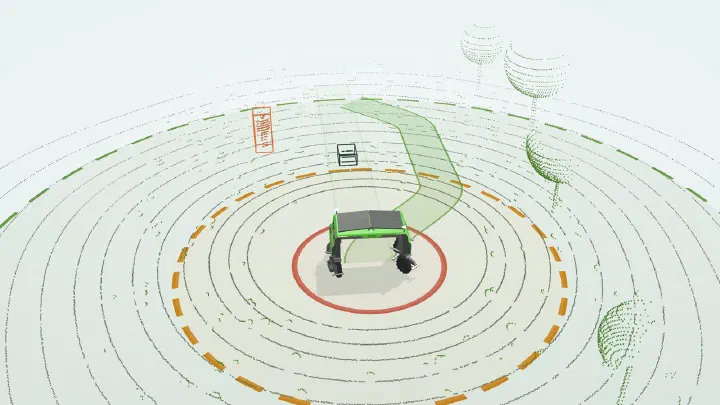
Environment Perception & Obstacle Avoidance
I sensori 3D controllano il percorso davanti alla macchina. Quando una persona, un animale o un oggetto è d'intralcio, la tua macchina rallenta, si ferma o lo aggira.
-
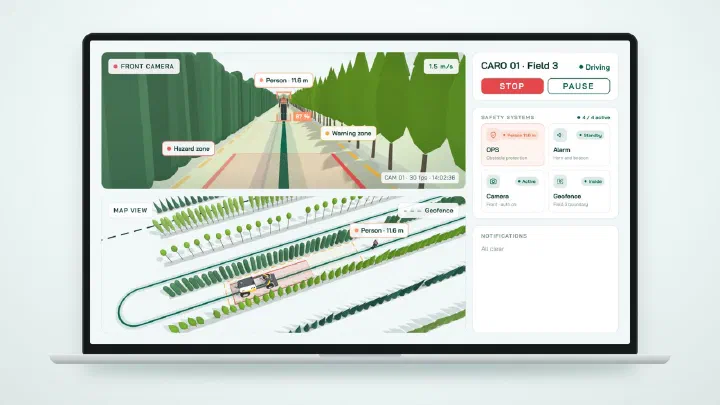
Remote Human Oversight
Un operatore può seguire la macchina in diretta da qualsiasi luogo e intervenire quando serve, come richiede l'AI Act dell'UE per la supervisione umana.
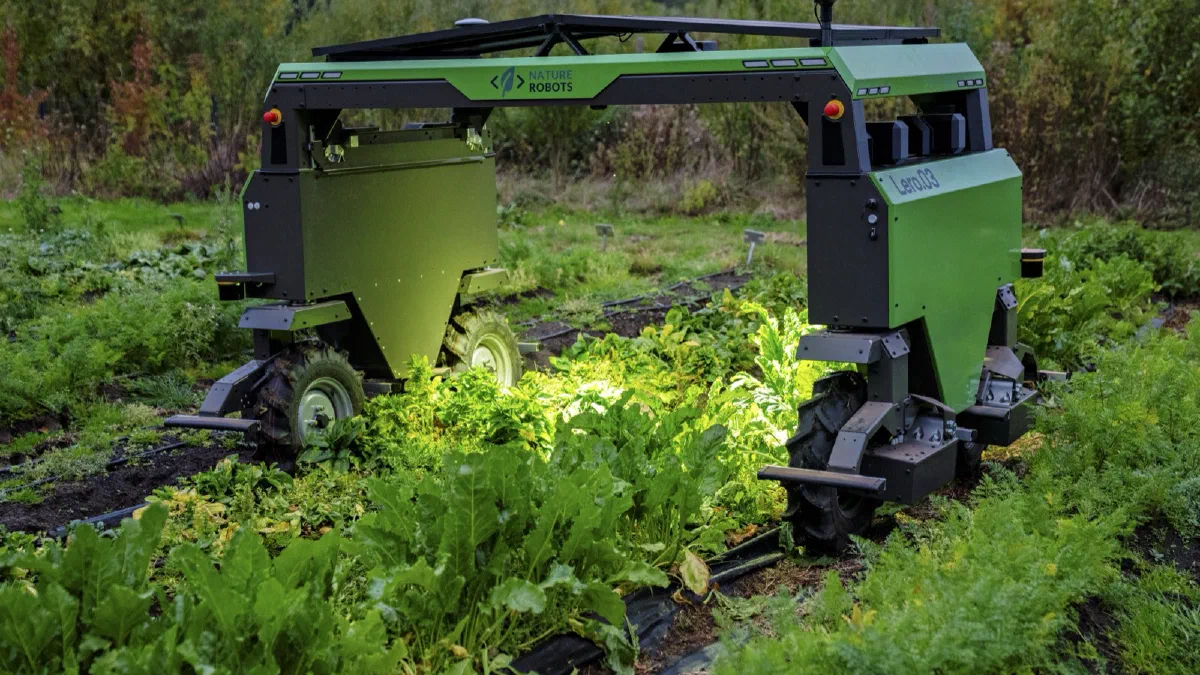
Where the FAOS comes from
The research behind it: 3D mapping, mesh and waypoint navigation, navigation control and plant perception.
-
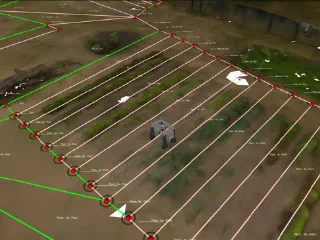
Navigazione a waypoint
Il sistema pianifica e controlla autonomamente il robot sulla base di una mappa a rete (grafo dei waypoint) che copre il campo, l’orto o la piantagione, per svolgere le attività del robot.
-
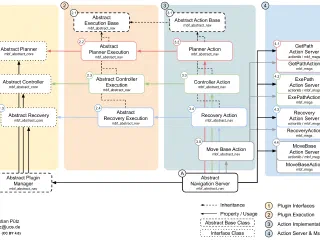
Controllo flessibile della navigazione
I componenti principali di un sistema autonomo robusto sono un controllo flessibile della navigazione, l’integrazione con le attività di livello superiore e l’interazione con l’ambiente.
-
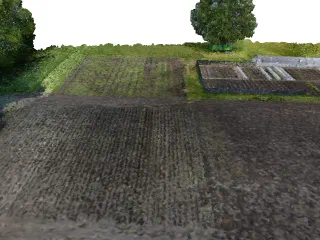
Mappatura 3D dell'ambiente
La creazione di mappe 3D dell’ambiente e di modelli di superficie precisi e ad alta risoluzione serve, ad esempio, come base per la navigazione su mesh 3D, il rilievo di oggetti o i dati di riferimento (ground truth).
-
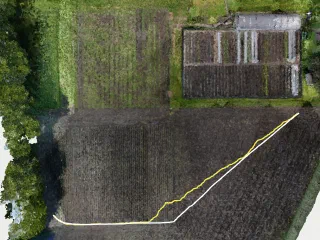
Navigazione su mesh 3D
Navigazione autonoma su mesh 3D in terreni difficili: abbiamo sviluppato una nuova tecnologia dirompente di navigazione su mesh di superficie, pensata per una navigazione universale, ad esempio in ambienti ripidi e multilivello, come boschi e tunnel.
-
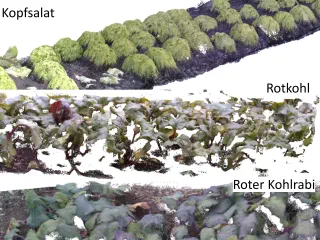
Mappatura 3D delle piante
Mappatura 3D automatica delle piante in movimento. Più sensori calibrati generano una mappa delle piante ad alta risoluzione.
-
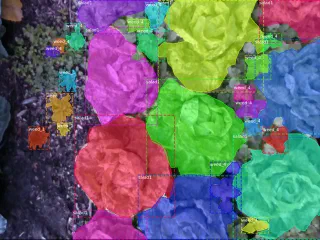
Segmentazione delle istanze di piante
La segmentazione automatica delle piante nelle immagini (2D) e sulla base di nuvole di punti (3D) consente un’interazione con l’ambiente specifica per ogni pianta (in tempo reale o su richiesta)