Hacemos que tus máquinas sean autónomas
El sistema operativo de autonomía para fabricantes de maquinaria agrícola. Sin necesidad de GNSS, cualquier máquina, cualquier cultivo.
Descubre nuestras solucionesConvierte la maquinaria convencional en robots agrícolas
Nuestro FAOS, independiente del hardware, se instala como retrofit en tu máquina y la pone a circular de forma autónoma como prueba de concepto en cuatro semanas.
Tu máquina siempre sabe dónde está. La localización híbrida fusiona LiDAR e IMU con GNSS y RTK cuando están disponibles, y sigue funcionando allí donde la señal ya no es suficiente.
Descubre Hybrid LocalizationMapea tu campo una vez y el FAOS planifica cómo cubrirlo fila a fila, dejando fuera las zonas y los obstáculos que marques.
Descubre Field Coverage & Row PlanningAl final de cada fila, el FAOS planifica un giro adaptado a tu máquina y a la cabecera, desde un amplio giro en U hasta una maniobra en varios movimientos cuando falta espacio.
Descubre Smart Turn PlanningEl FAOS mantiene tu máquina con precisión en su línea a lo largo de cada fila y la dirige con suavidad a la velocidad que requiere el trabajo.
Descubre Row Following & Motion ControlLos sensores 3D vigilan el camino por delante. Cuando una persona, un animal o un objeto se interpone, tu máquina reduce la velocidad, se detiene o lo esquiva.
Descubre Environment Perception & Obstacle AvoidanceUn operador puede seguir la máquina en directo desde cualquier lugar e intervenir cuando sea necesario, tal como exige la AI Act de la UE para la supervisión humana.
Descubre Remote Human OversightElige una función de la rueda para descubrirla
Conforme por diseño: un núcleo de seguridad determinista de bajo nivel mantiene tu máquina alineada con las normas europeas, incluidos el CRA, la AI Act y la Data Act.
Fiable donde importa: la localización híbrida fusiona LiDAR e IMU con el GNSS, para seguir funcionando bajo las copas de los árboles, dentro de graneros y naves y allí donde el GNSS ya no es suficiente.
Localización híbrida con y sin GNSS y RTK
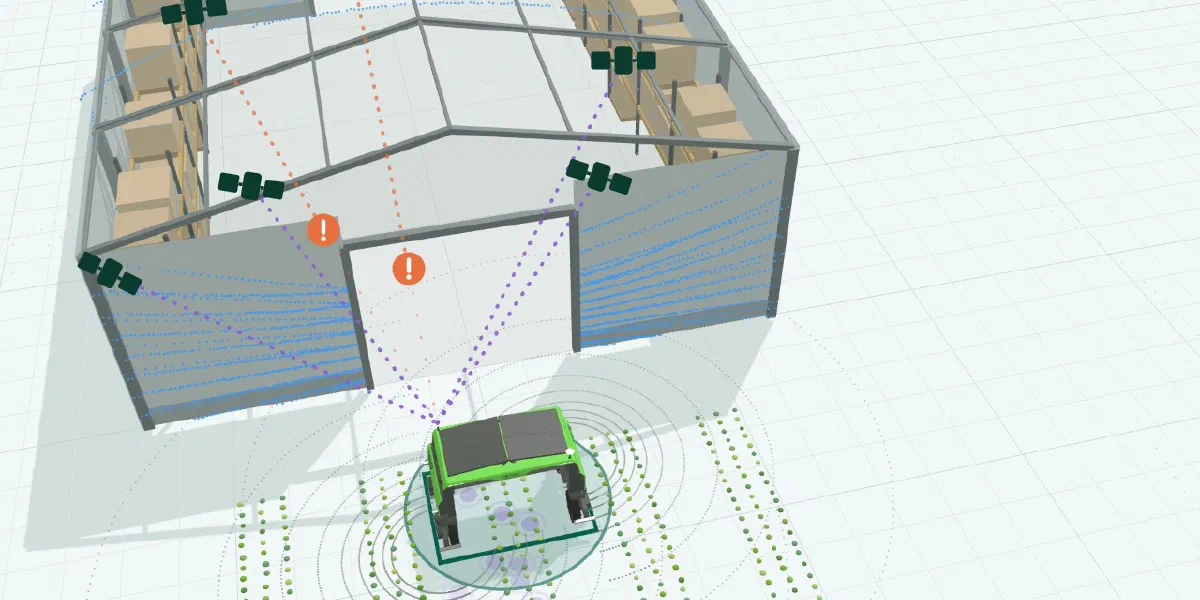
Tu máquina siempre sabe dónde está. La localización híbrida fusiona LiDAR e IMU con GNSS y RTK cuando están disponibles, y sigue funcionando allí donde la señal ya no es suficiente.
Descubre Hybrid LocalizationPlanificación de cobertura y de filas en campo
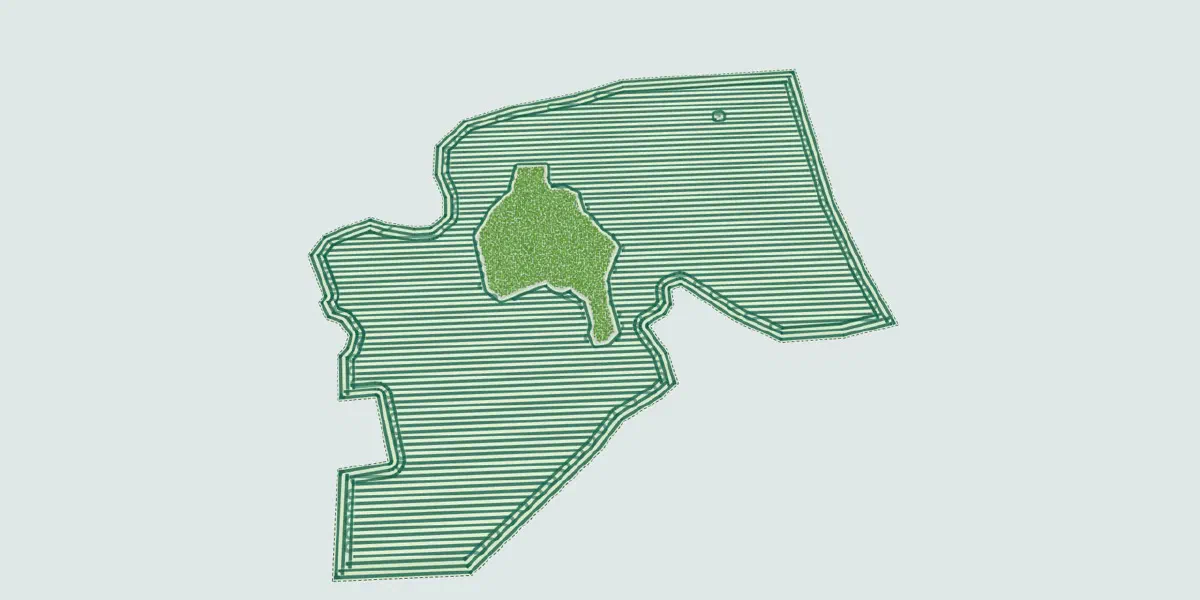
Mapea tu campo una vez y el FAOS planifica cómo cubrirlo fila a fila, dejando fuera las zonas y los obstáculos que marques.
Descubre Field Coverage & Row PlanningPlanificación inteligente de giros
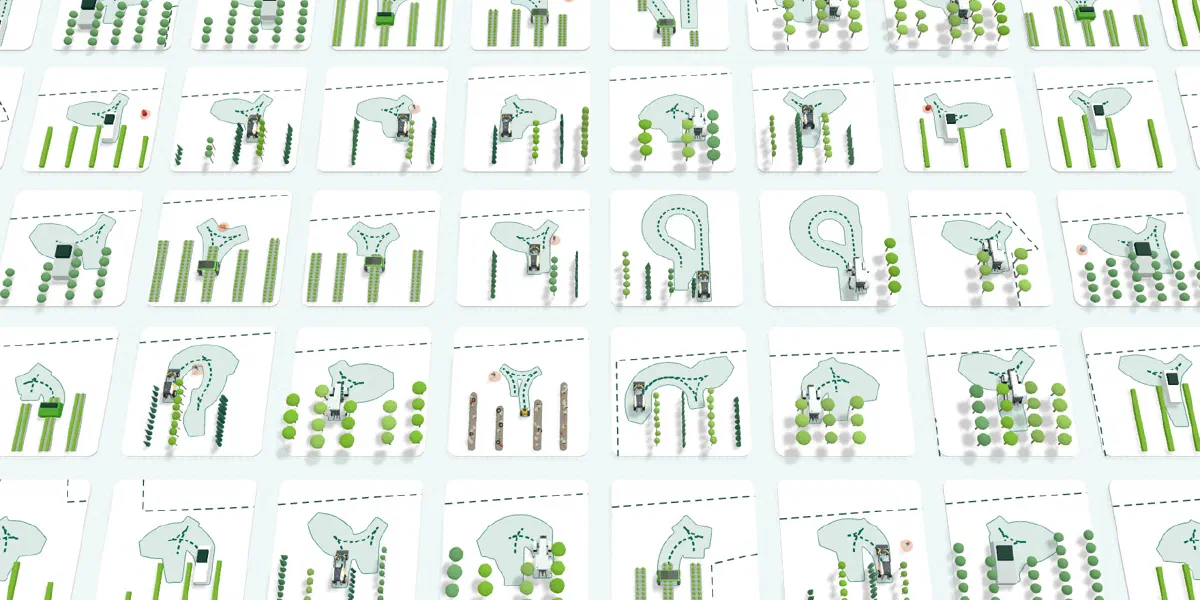
Al final de cada fila, el FAOS planifica un giro adaptado a tu máquina y a la cabecera, desde un amplio giro en U hasta una maniobra en varios movimientos cuando falta espacio.
Descubre Smart Turn PlanningSeguimiento de filas y control de movimiento
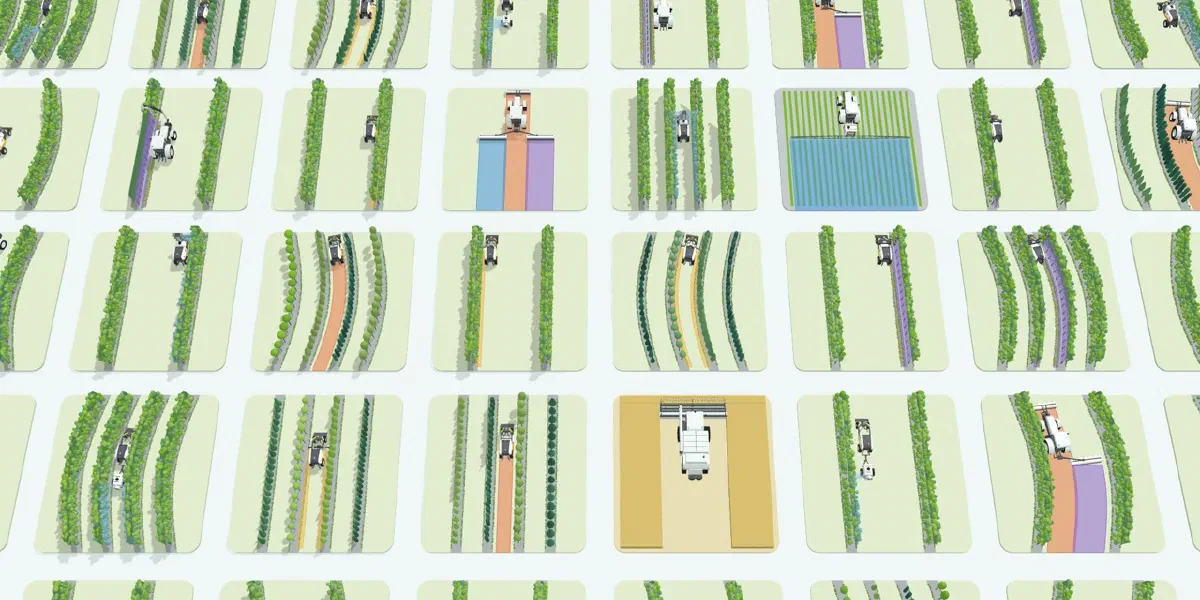
El FAOS mantiene tu máquina con precisión en su línea a lo largo de cada fila y la dirige con suavidad a la velocidad que requiere el trabajo.
Descubre Row Following & Motion ControlPercepción del entorno y evasión de obstáculos
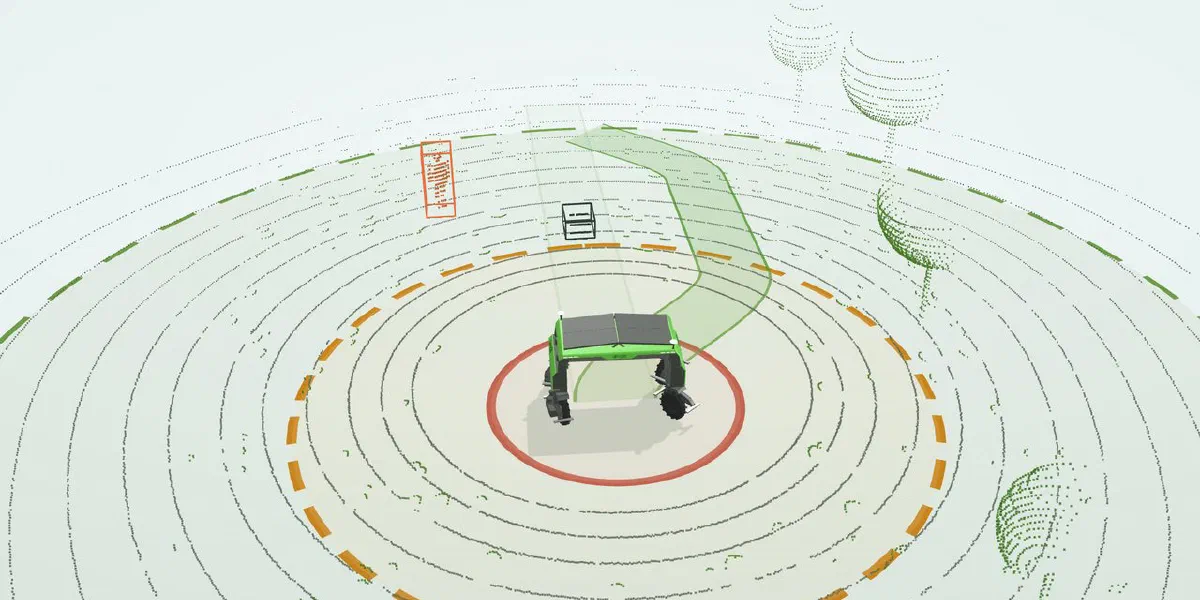
Los sensores 3D vigilan el camino por delante. Cuando una persona, un animal o un objeto se interpone, tu máquina reduce la velocidad, se detiene o lo esquiva.
Descubre Environment Perception & Obstacle AvoidanceSupervisión humana remota
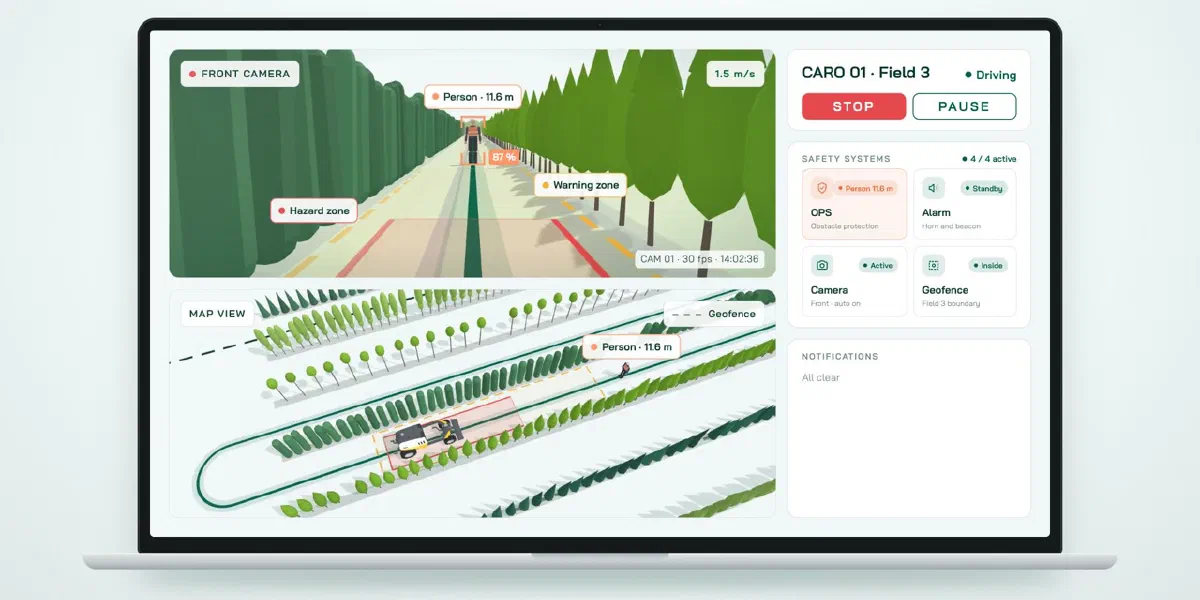
Un operador puede seguir la máquina en directo desde cualquier lugar e intervenir cuando sea necesario, tal como exige la AI Act de la UE para la supervisión humana.
Descubre Remote Human Oversight¿Quieres saber cómo encaja en tu máquina? Ponte en contacto con nuestro equipo y hablemos de tu caso de uso.
Pásate a la autonomíaEl centro de control de misiones en acción
Descubre cómo ve un operario las funciones del centro de control de misiones de Nature Robots, desde la definición de los límites de la parcela hasta la planificación de misiones complejas en el campo.
Cartografía tu parcela
Convierte los límites de la parcela y los parámetros de trabajo en una trayectoria para un robot autónomo.
Crea la misión
Genera varios bancales dentro de una misma parcela y asígnales parámetros de fila específicos para cada misión.
Completa la misión
Conecta bancales manualmente, añade waypoints y selecciona tareas concretas para tus filas.
Visión general del control de misiones
Obtén una breve visión general de las tres funciones del control de misiones.
Nuestro Farming Autonomy OS listo para usar
Hacemos posible la navegación en entornos donde los enfoques convencionales fallan, incluso en zonas sin cobertura GNSS. Elige la solución que libera una eficiencia y una escalabilidad hasta ahora inimaginables.
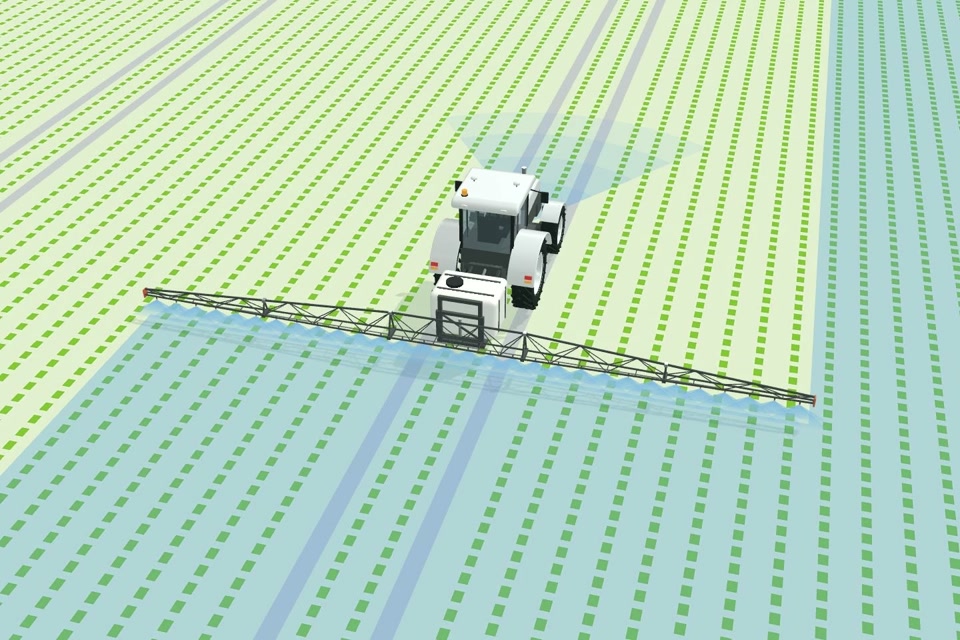
OpenField Nav
Optimizado para campo abierto, por ejemplo laboreo, siembra o cosecha.
Cereales y granos
Leguminosas y legumbres
Praderas y pastos
Cultivos oleaginosos
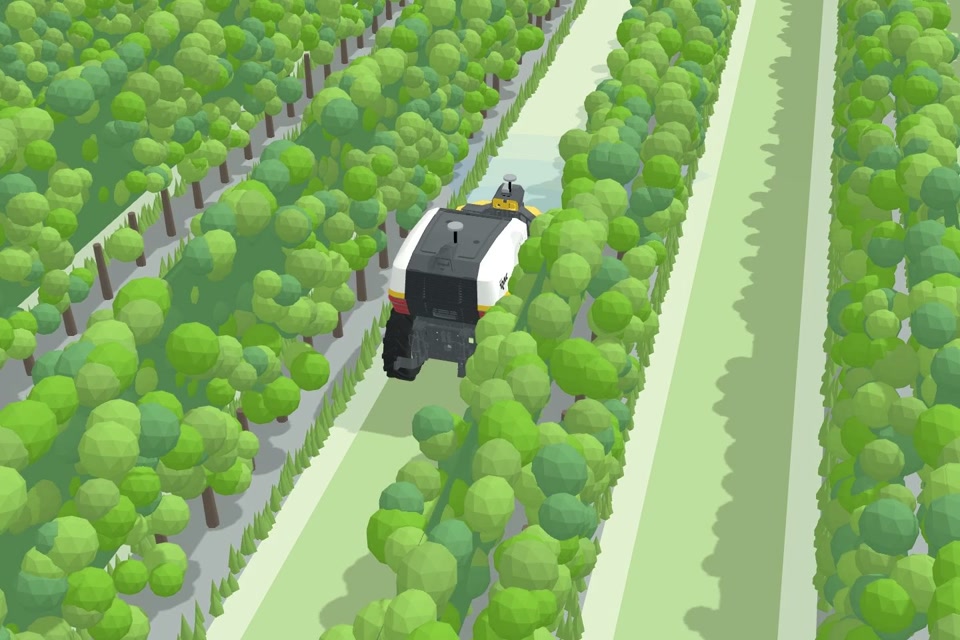
OrchVine Nav
Optimizado para cultivos leñosos con estructura de filas, por ejemplo para tratamientos fitosanitarios.
Frutales
Viñedos
Lúpulo
Sistemas agroforestales
Agrofotovoltaica
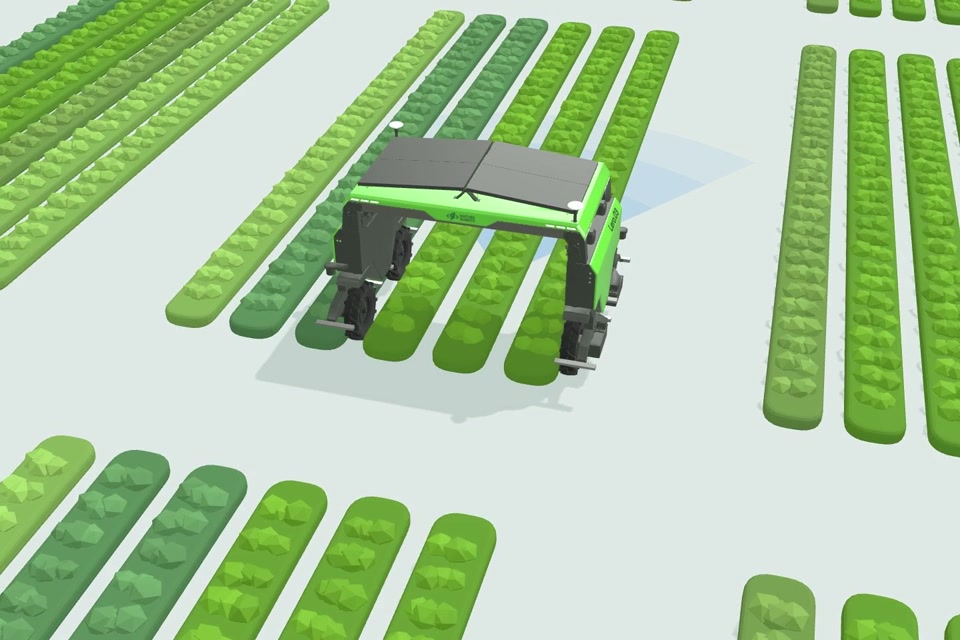
Horti Nav
Optimizado para entornos organizados en parcelas y para el tráfico controlado.
Producción de hortalizas
Horticultura comercial
Parcelas de mejora vegetal
Invernaderos
Del prototipo a la producción en serie
Prueba de concepto completada en cuatro semanas, seguida de un camino claro hacia un producto de serie certificado.
Autonomía piloto en cuatro semanas
-
Diseño de la aplicación
01- Requisitos agronómicos
- Requisitos técnicos
- Configuración del producto
-
Modelado y configuración
02- Capa de abstracción de hardware
- URDF y gemelo digital
- Simulación del caso de uso
-
La máquina en el campo
03- Puesta en marcha in situ
- Primer trabajo autónomo
- Entrega y formación
El camino fiable hacia la producción
-
Seguridad y cumplimiento normativo
04- Evaluación de riesgos
- Estrategia de seguridad y cumplimiento
- Preparación para la certificación
-
Validación en campo
05- Fiabilidad ante casos límite
- Seguimiento del rendimiento
- Verificación normativa
-
Operación en serie
06- Monitorización remota
- Actualizaciones over the air
- Seguimiento normativo