Nuestro próximo evento Nuestros próximos eventos Nature Robots Autonomy Days · 16-17 de noviembre de 2026 · CIC Osnabrück Nature Robots Autonomous Farming Meetup · 23 de noviembre de 2026 · Gate Garching
Todos los eventos →
Nature Robots
  • Productos
    Farming Autonomy Operating System Visión general →
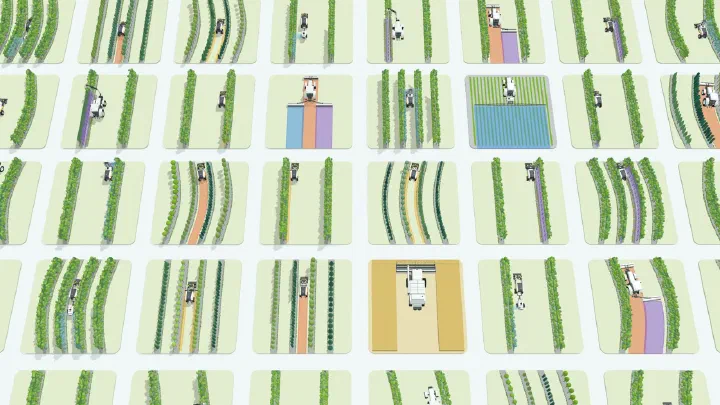
    OpenField Nav Cultivos extensivos: arado, siembra, cosecha OrchVine Nav Frutales, viñedos, lúpulo, agroforestería, agrivoltaica Horti Nav Horticultura, huertas, invernaderos, parcelas de mejora
    Software
    Mission Control Planifica campos y dirige misiones desde el navegador Field Coverage Planner Rutas de cobertura para cualquier forma de campo, con cabeceras
  • Tecnología
  • Empresa
    • Sobre nosotros Nuestro equipo y consejo asesor
    • Impacto Por qué la agricultura regenerativa necesita autonomía
    • Noticias Hitos, alianzas y prensa
    • Eventos Ferias y eventos propios
    • Empleo Vacantes y empleos para estudiantes
    Nuestro próximo evento 16–17 noviembre 2026 Nature Robots Autonomy Days 2026 en Osnabrück Coppenrath Innovation Centre (CIC) Todos los eventos →
    Últimas noticias 22 de agosto de 2026 InnoTRAC CAESAR: de las demostraciones en campo a los ensayos en un vivero Noticias →
  • ES
    • Deutsch
    • English
    • Español
    • Français
    • Italiano
Pásate a la autonomía
  1. Home
  2. Tecnologías

Tecnologías

FarmingAutonomy OperatingSystem
  • Localizaciónhíbridacon y sinGNSS y RTK
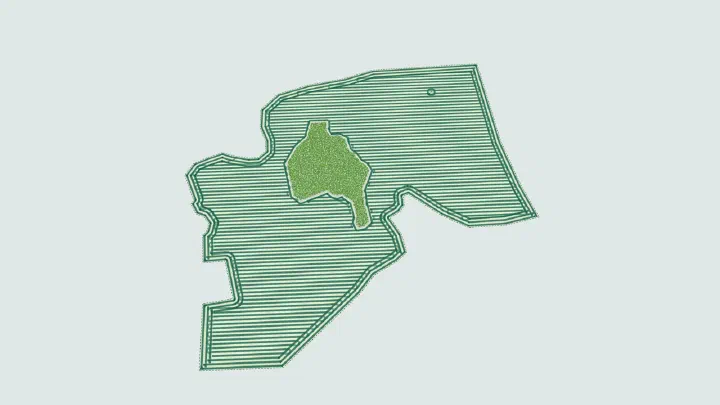
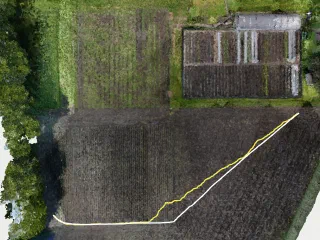
  • Planificaciónde coberturay de filasen campo
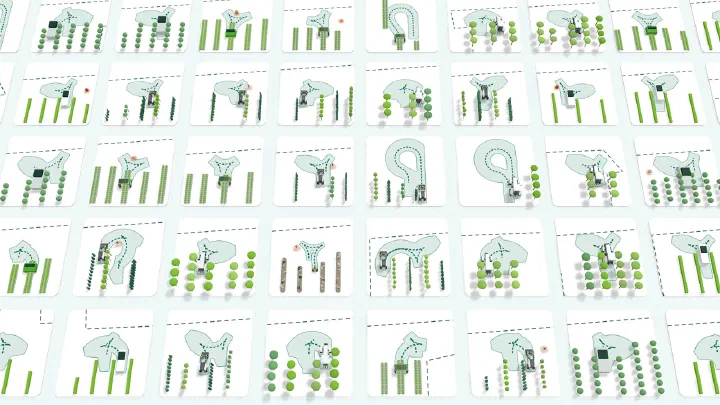
  • Planificacióninteligentede giros
  • Seguimientode filasy controlde movimiento
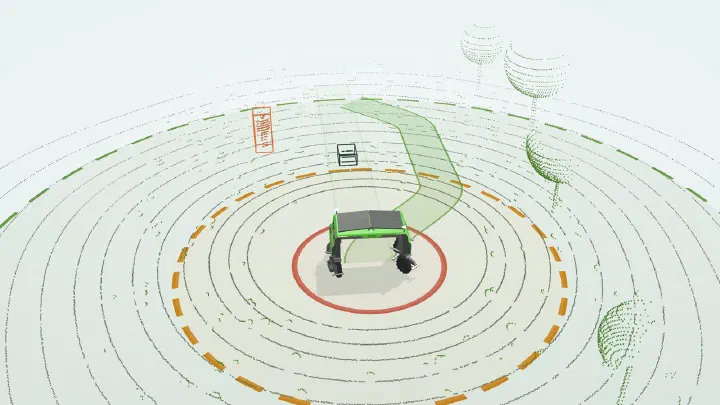
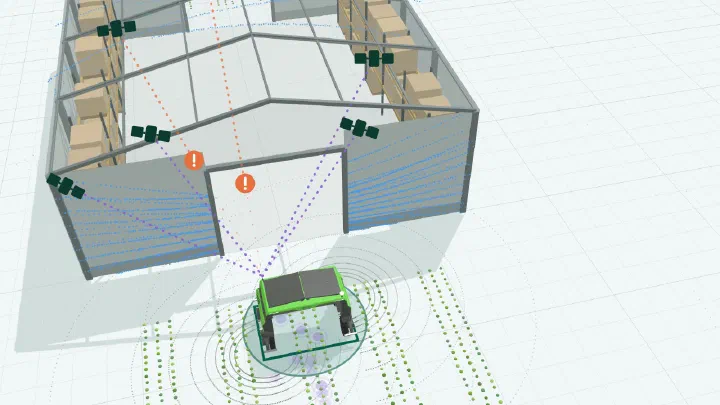
  • Percepcióndel entorno yevasión deobstáculos
  • Supervisiónhumanaremota
  • Hybrid Localization

    Tu máquina siempre sabe dónde está. La localización híbrida fusiona LiDAR e IMU con GNSS y RTK cuando están disponibles, y sigue funcionando allí donde la señal ya no es suficiente.

    Learn more →
  • Field Coverage & Row Planning

    Mapea tu campo una vez y el FAOS planifica cómo cubrirlo fila a fila, dejando fuera las zonas y los obstáculos que marques.

    Learn more →
  • Smart Turn Planning

    Al final de cada fila, el FAOS planifica un giro adaptado a tu máquina y a la cabecera, desde un amplio giro en U hasta una maniobra en varios movimientos cuando falta espacio.

    Learn more →
  • Row Following & Motion Control

    El FAOS mantiene tu máquina con precisión en su línea a lo largo de cada fila y la dirige con suavidad a la velocidad que requiere el trabajo.

    Learn more →
  • Environment Perception & Obstacle Avoidance

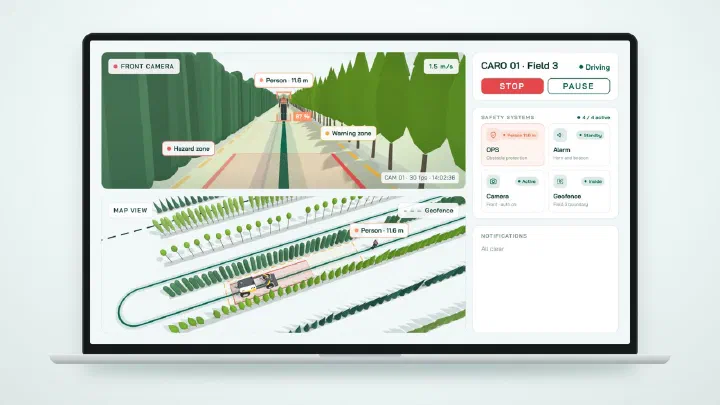
    Los sensores 3D vigilan el camino por delante. Cuando una persona, un animal o un objeto se interpone, tu máquina reduce la velocidad, se detiene o lo esquiva.

    Learn more →
  • Remote Human Oversight

    Un operador puede seguir la máquina en directo desde cualquier lugar e intervenir cuando sea necesario, tal como exige la AI Act de la UE para la supervisión humana.
    Learn more →

Tested on our own field robot

Lero.03

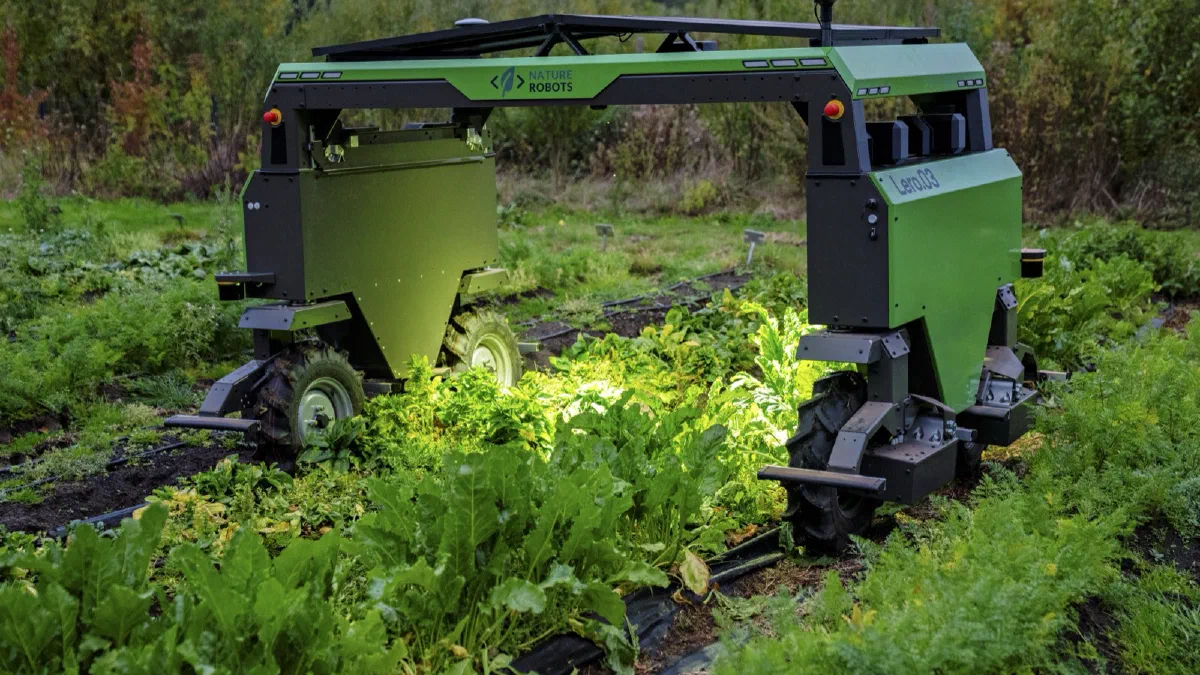
Lero.03 runs on the FAOS. It is the robot we test our features on, and a platform for field work, field trials and research.

Learn more →

Where the FAOS comes from

The research behind it: 3D mapping, mesh and waypoint navigation, navigation control and plant perception.

  • Navegación por waypoints

    El sistema planifica y gobierna el robot de forma autónoma a partir de un mapa en red (grafo de waypoints) que cubre el campo, el huerto o la plantación para ir resolviendo sus tareas.

  • Control de navegación flexible

    Los componentes principales de un sistema autónomo robusto son un control de navegación flexible, la integración con tareas de nivel superior y la interacción con el entorno.

  • Cartografía 3D del entorno

    La creación de mapas 3D del entorno y modelos de superficie precisos y de alta resolución sirve, por ejemplo, como base para la navegación sobre mallas 3D, la medición de objetos o la obtención de datos de referencia.

  • Navegación sobre mallas 3D

    Navegación autónoma sobre mallas 3D en terreno difícil: hemos desarrollado una tecnología disruptiva de navegación sobre mallas de superficie, concebida para una navegación universal, por ejemplo en entornos empinados y de varios niveles, como bosques o túneles.

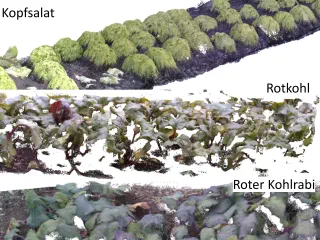
  • Cartografía 3D de plantas

    Cartografía 3D automática de plantas sobre la marcha. Varios sensores calibrados generan un mapa de plantas de alta resolución.

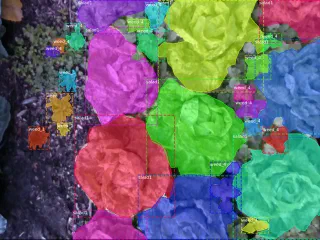
  • Segmentación de instancias de plantas

    La segmentación automática de plantas en imágenes (2D) y a partir de nubes de puntos (3D) permite interactuar con el entorno planta a planta, en directo o bajo demanda.
¡Hagamos que tus máquinas sean autónomas, juntos!

Pásate a la autonomía Webinar gratuito
Tu Business Designer Sven Lake Sven Lake CSO
Tu experto en soluciones Marvin Pagana Marvin Pagana Desarrollo de soluciones
Google for Startups - Climate Change
EIT Food Accelerator
Growth Alliance
EXIST
TUM Venture-Labs
Deutsches Forschungszentrum für Künstliche Intelligenz GmbH (DFKI)
Universität Osnabrück
Wageningen University & Research - WUR
Agrotech Valley Forum
German Agrifood Society
Xpreneurs
Future Forest Initiative
European Innovation Council
Rentenbank & BMEL

Contacto

  • info@naturerobots.com
  • Hamburger Str. 24, 49084 Osnabrück
  • Consultas generales, Marvin Pagana
    • +49 541 9632 8978
  • Soluciones para clientes, Sven Lake
    • solutions@naturerobots.com
    • +49 541 9632 5819
  • Consultas de proveedores, Manuel Rahmeyer
    • +49 541 9632 8943

All rights reserved – Copyright © Nature Robots GmbH 2026

  • Privacidad
  • Aviso legal
  • Contacto