Navigazione su mesh 3D
Navigazione su mesh 3D


Navigazione su mesh 3D per robot autonomi
Nature Robots è specializzata nella navigazione autonoma di robot su terreni semi-strutturati e non strutturati, lontano dalle strade asfaltate. Grazie alla pianificazione di percorsi geodetici e agli approcci basati su campi vettoriali sviluppati da Nature Robots, robot e macchine possono raggiungere in autonomia posizioni obiettivo definite in campi, prati e boschi. Sulla base di un modello 3D della superficie dell’ambiente, la percorribilità viene ricavata in modo mirato e specifico per ciascun robot, così da guidarlo in sicurezza tra gli ostacoli lungo il percorso più breve attraverso il campo vettoriale calcolato.
In questo processo il robot si localizza con precisione centimetrica nella mappa nota grazie ad approcci di ray tracing all’avanguardia, senza dipendere da GPS o RTK. In combinazione con metodi di stima della posizione (odometria e odometria visiva), il robot è sempre localizzato con precisione nel modello 3D di superficie durante il movimento e può quindi seguire il campo vettoriale o il percorso calcolato e pianificare ed eseguire azioni specifiche per l’ambiente.
La pianificazione e il controllo basati su campi vettoriali su modelli 3D di superficie consentono una navigazione sicura in ambienti ripidi e multilivello, ad esempio su rampe di forma qualsiasi, attraverso tunnel, lungo pareti e soffitti - purché il robot disponga degli attuatori necessari in ciascun caso. Con i convenzionali approcci di pianificazione 2D su griglia ciò non è possibile, o lo è solo con uno sforzo considerevole. Il nostro approccio basato su campi vettoriali consente di calcolare campi vettoriali di percorso minimo per ambienti esterni complessi, con strutture ed elementi eterogenei, in un’unica esecuzione di pianificazione completa e in meno di un secondo.
In sintesi, la navigazione autonoma su mesh 3D comprende le seguenti caratteristiche principali:
- Navigazione robotica basata su pianificazione per terreni difficili, semi-strutturati e non strutturati, come campi, prati, vigneti o boschi.
- Pianificazione e guida basate su campi vettoriali verso obiettivi definiti nella mappa 3D di superficie, tenendo conto di ostacoli e zone non percorribili.
- Pianificazione efficiente e completa in ambienti complessi con più livelli e strutture verticali o sporgenti, in un’unica esecuzione di pianificazione.
- Localizzazione e stima della posizione ad alta precisione nel modello 3D di superficie per una navigazione sicura e per la pianificazione ed esecuzione di azioni sito-specifiche.
Navigazione autonoma su mesh 3D in terreni difficili: abbiamo sviluppato una nuova tecnologia dirompente di navigazione su mesh di superficie, pensata per una navigazione universale, ad esempio in ambienti ripidi e multilivello, come boschi e tunnel.
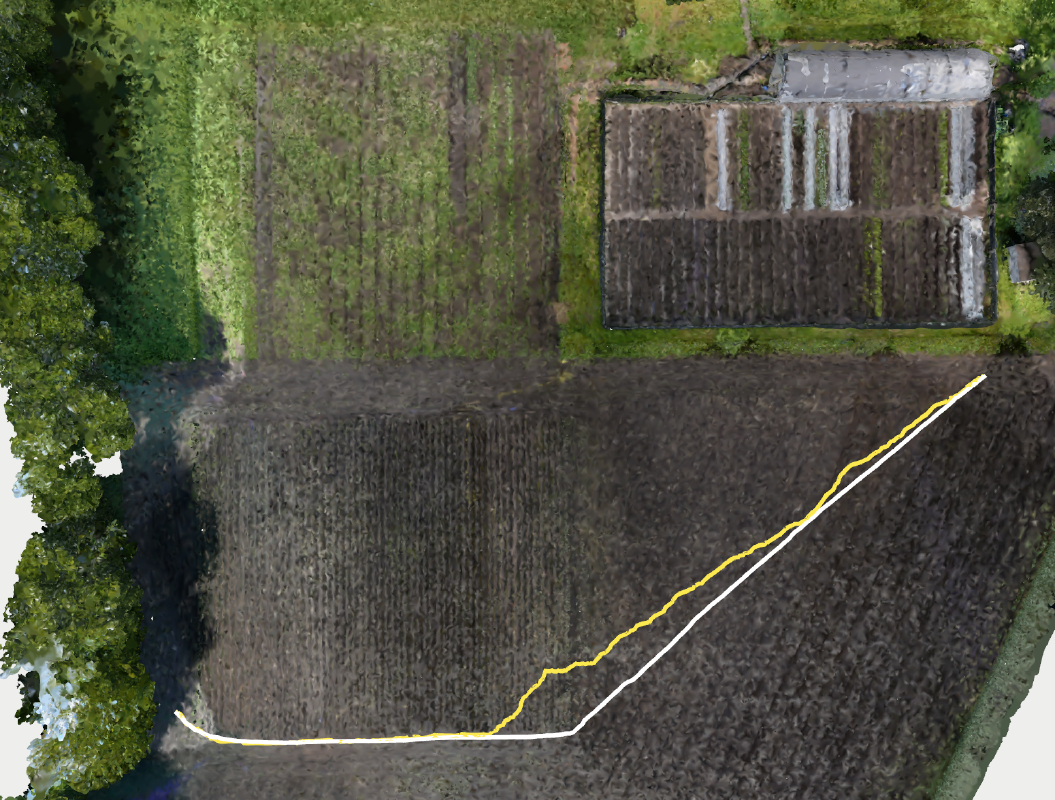
Navigazione su mesh in campo
Pianificazione dei percorsi su mesh 3D nei campi agricoli.
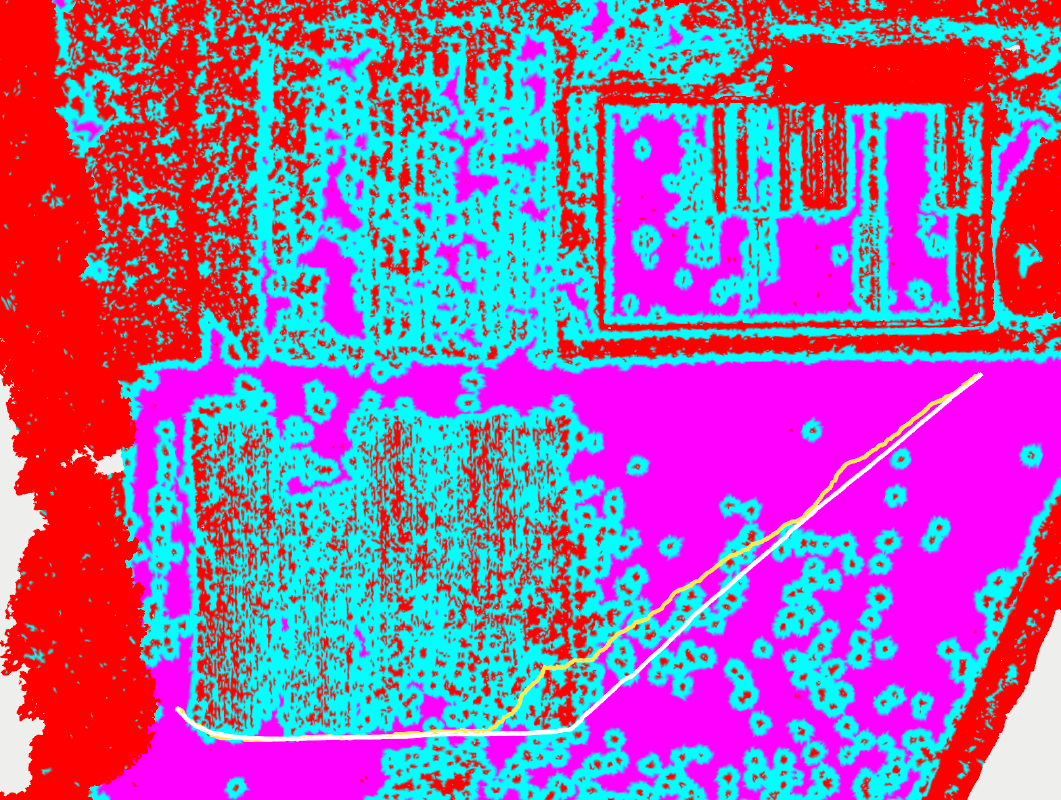
Stima della percorribilità
Stima della percorribilità del robot per una navigazione sicura.
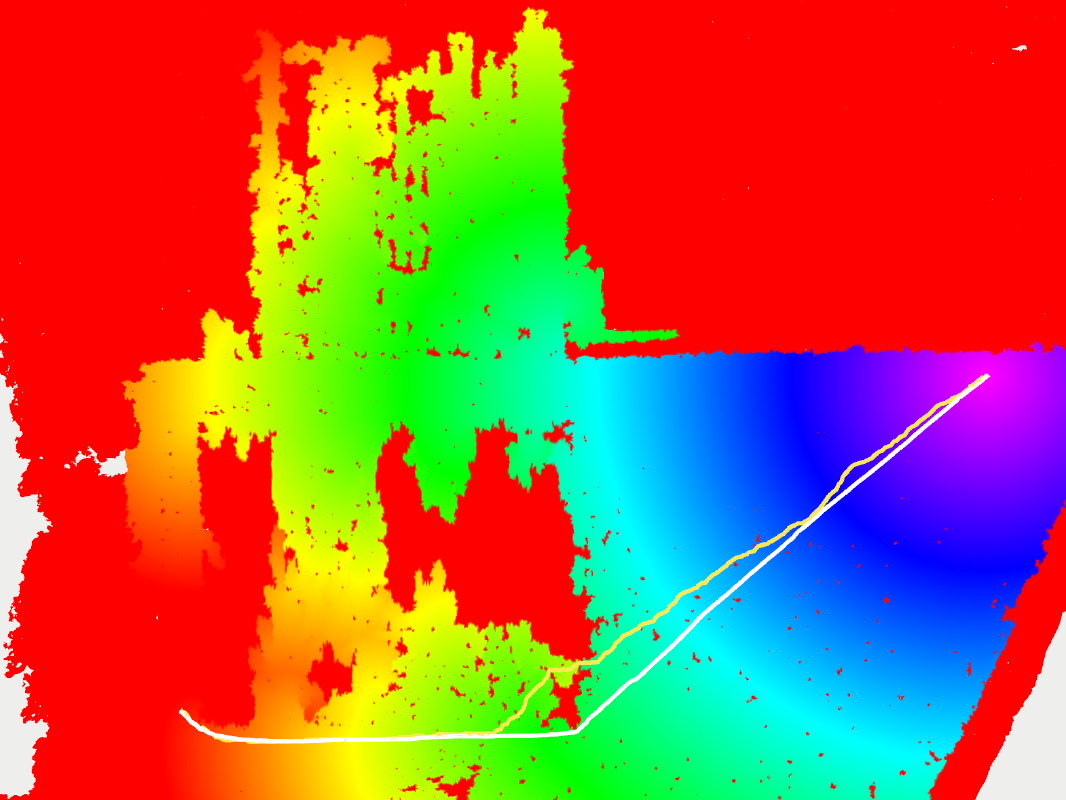
Calcolo del campo delle distanze
Calcolo metrico esatto del campo delle distanze fino all'obiettivo.
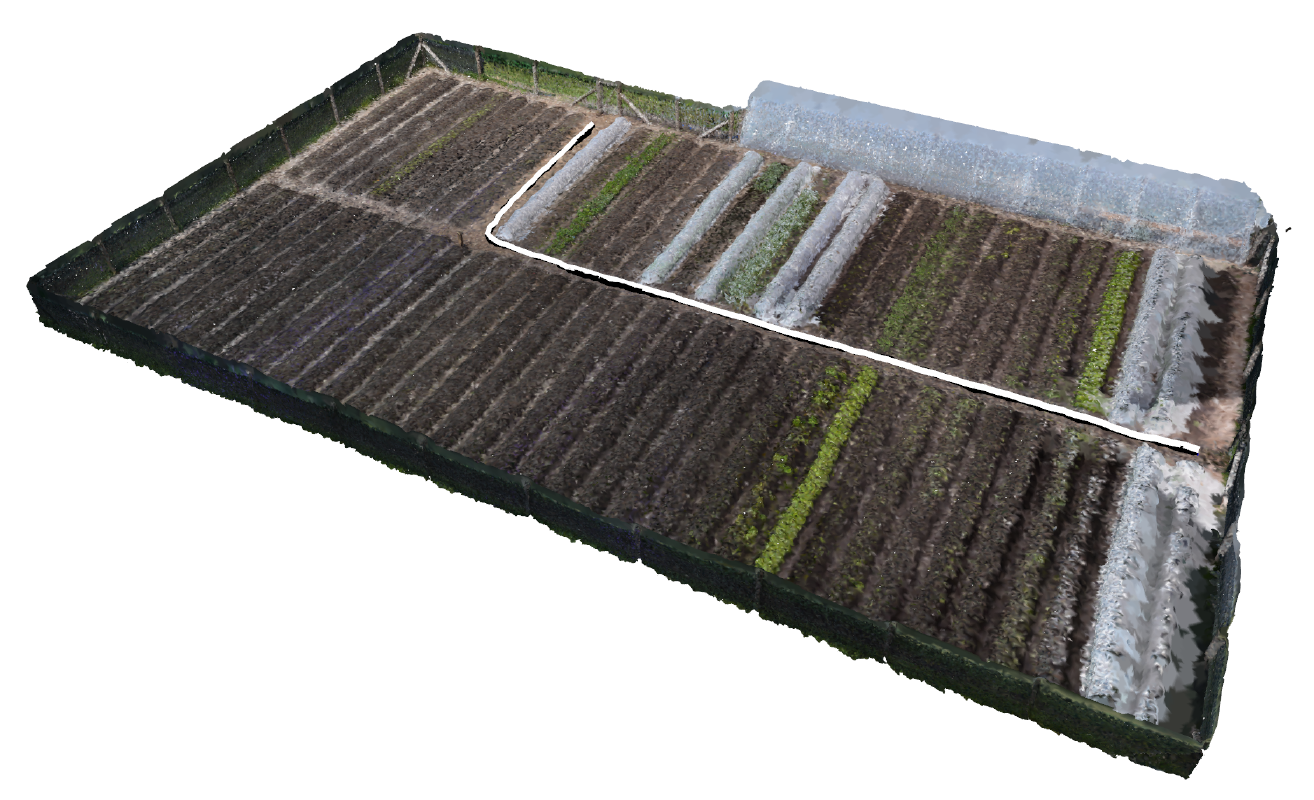
Navigazione su mesh nell'orto
Pianificazione dei percorsi su mesh 3D in un orto commerciale.
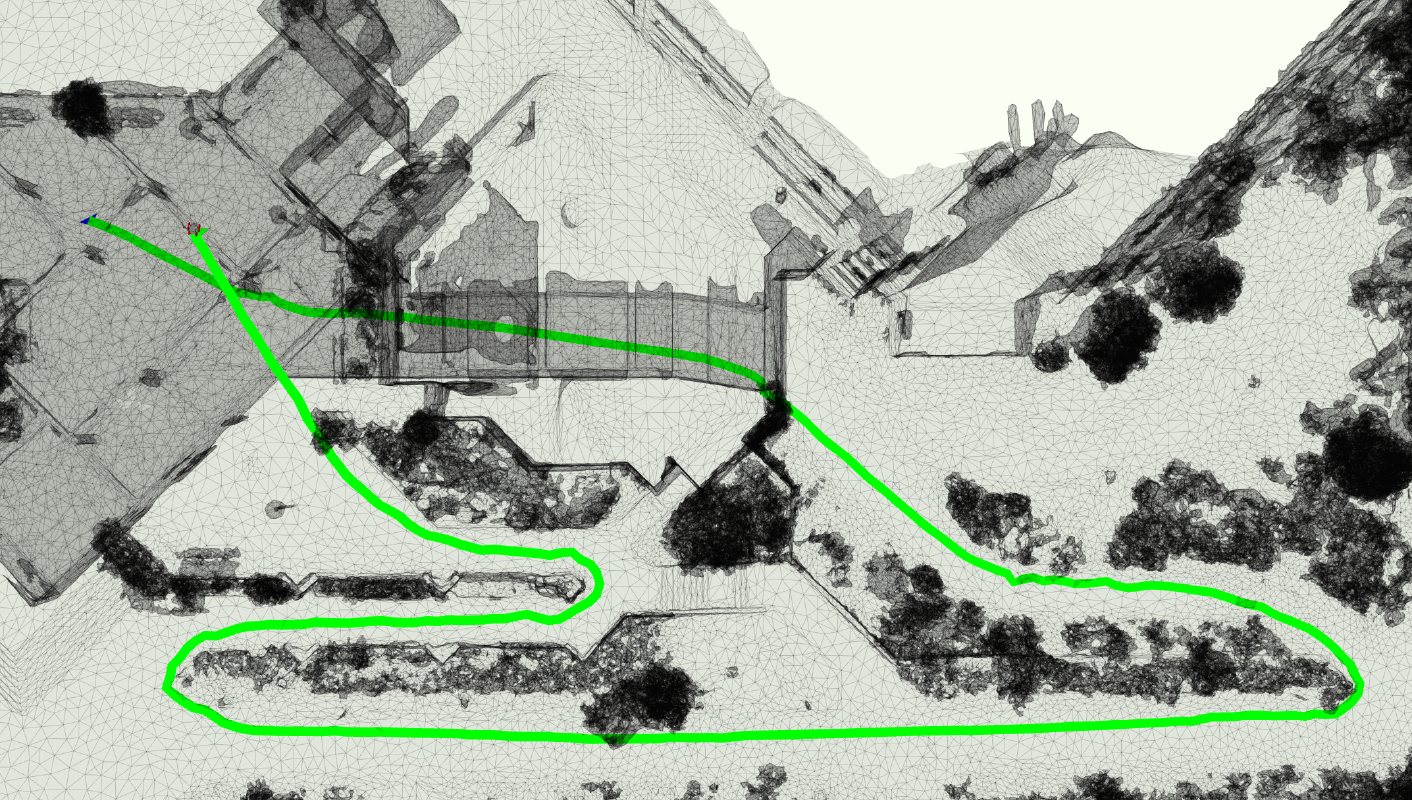
Pianificazione urbana 3D multilivello
Pianificazione multilivello su rampe e attraverso tunnel.
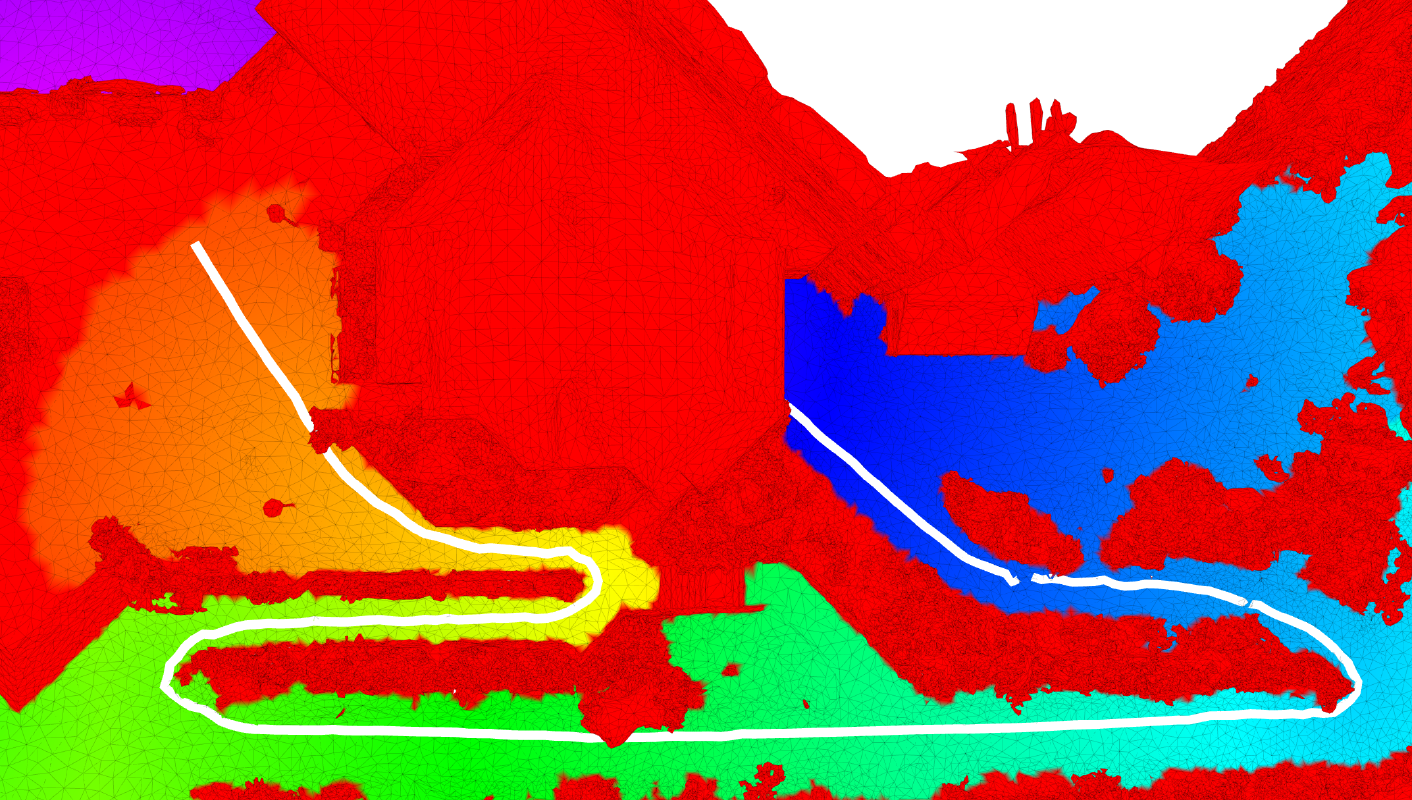
Calcolo universale delle distanze
Calcolo esatto delle distanze in ambienti 3D multilivello.