Notre prochain événement Nos prochains événements Nature Robots Autonomy Days · 16–17 novembre 2026 · CIC Osnabrück Nature Robots Autonomous Farming Meetup · 23 novembre 2026 · Gate Garching
Tous les événements →
Nature Robots
  • Produits
    Farming Autonomy Operating System Vue d'ensemble →
    OpenField Nav Grandes cultures : labour, semis, récolte OrchVine Nav Vergers, vignes, houblon, agroforesterie, agrivoltaïsme Horti Nav Horticulture, maraîchage, serres, parcelles de sélection
    Logiciels
    Mission Control Planifier les parcelles et piloter les missions dans le navigateur Field Coverage Planner Trajets de couverture pour toute forme de parcelle, fourrières comprises
  • Technologie
  • Entreprise
    • À propos Notre équipe et notre conseil consultatif
    • Impact Pourquoi l'agriculture régénérative a besoin d'autonomie
    • Actualités Étapes clés, partenariats et presse
    • Événements Salons et nos propres événements
    • Carrières Postes ouverts et jobs étudiants
    Notre prochain événement 16–17 novembre 2026 Nature Robots Autonomy Days 2026 à Osnabrück Coppenrath Innovation Centre (CIC) Tous les événements →
    Dernières actualités 22 août 2026 InnoTRAC CAESAR : des démonstrations au champ aux essais chez un pépiniériste Actualités →
  • FR
    • Deutsch
    • Français
    • Español
    • English
Nous contacter
background-shape

Technologies

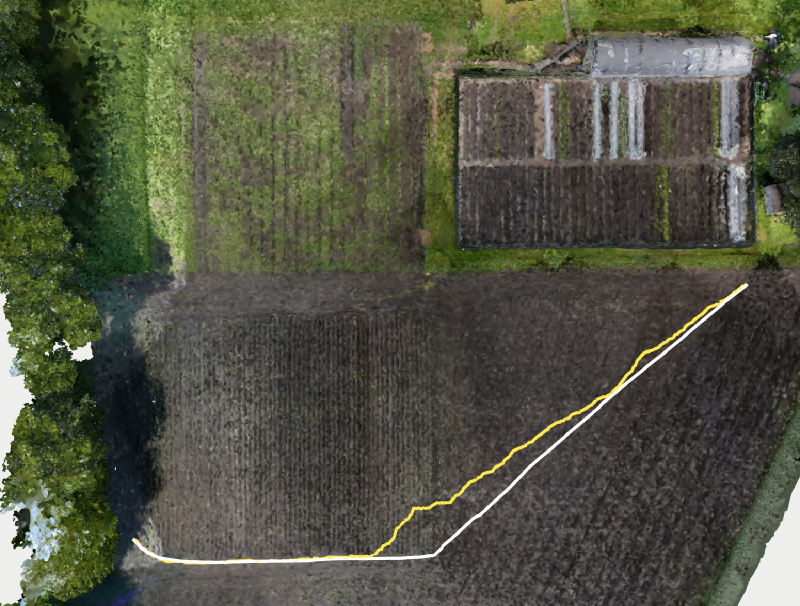
Navigation par points de passage

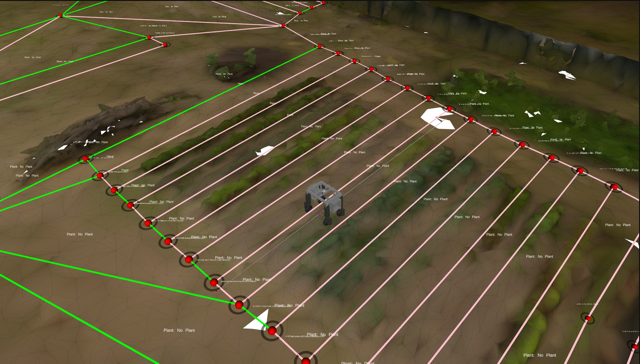
Le système planifie et contrôle de manière autonome le robot à partir d’une carte (graphe de points de passage) couvrant le champ, le jardin ou la plantation afin de traiter les tâches du robot.

Contrôle de navigation flexible

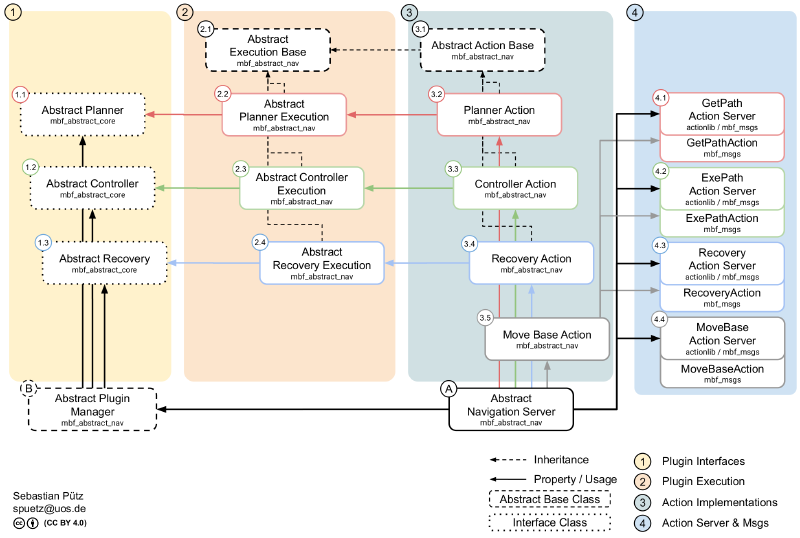
Les éléments clés d’un système autonome robuste sont un contrôle de navigation flexible, une intégration avec des tâches de haut niveau et une interaction avec l’environnement.

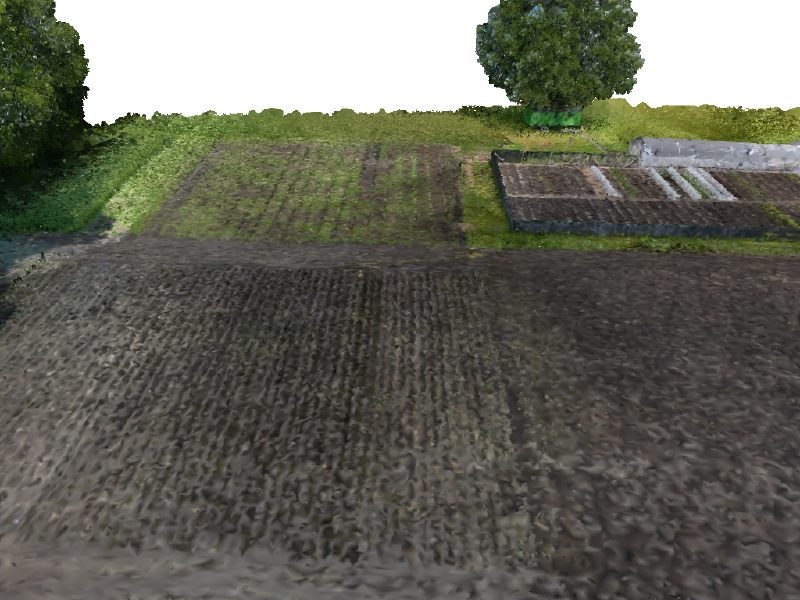
Cartographie 3D de l’environnement

La création de cartes 3D haute résolution et de modèles de surface précis constitue, par exemple, une base pour la navigation par maillage 3D, la cartographie d’objets ou les données de référence terrain (ground truth).

Navigation sur maillage 3D

Navigation autonome sur maillage 3D en terrain difficile : nous avons développé une technologie disruptive de navigation par surface maillée, conçue pour une navigation universelle, notamment dans des environnements escarpés ou multi-niveaux comme les forêts ou les tunnels.

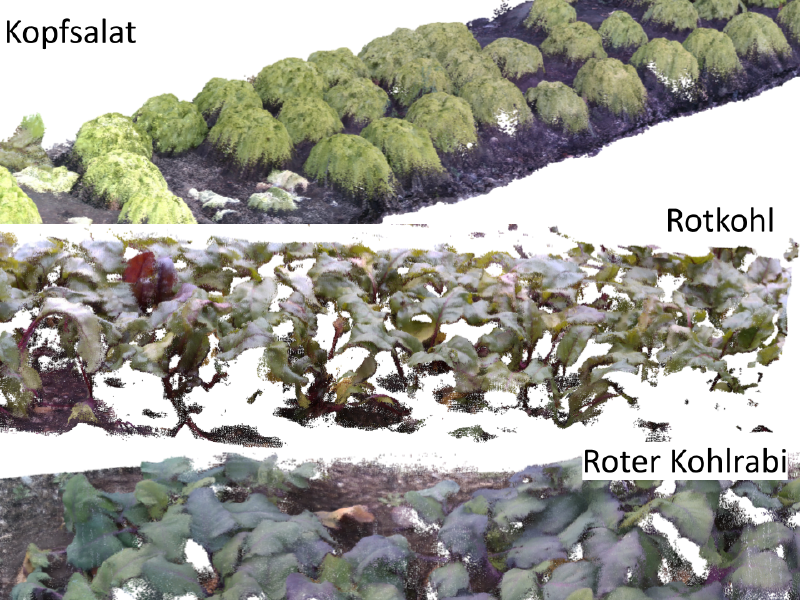
Cartographie 3D des plantes

Cartographie 3D automatisée des plantes en temps réel. Plusieurs capteurs calibrés génèrent une carte des plantes haute résolution.

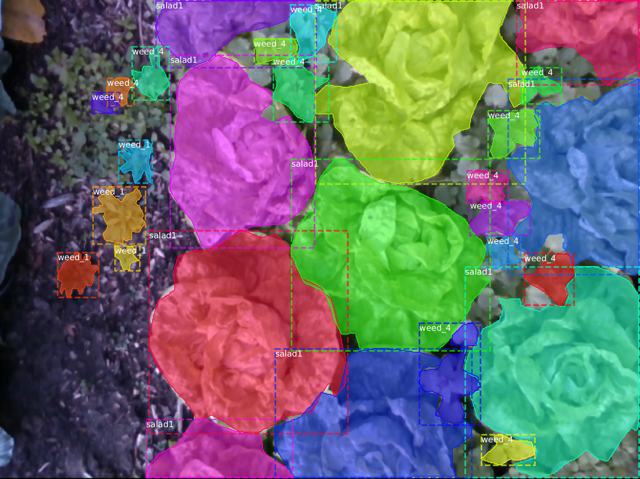
Segmentation d’instances végétales

La segmentation automatisée des plantes en images (2D) et à partir de nuages de points (3D) permet une interaction ciblée avec l’environnement (en direct ou à la demande).

Lero Robots
Lero Robots

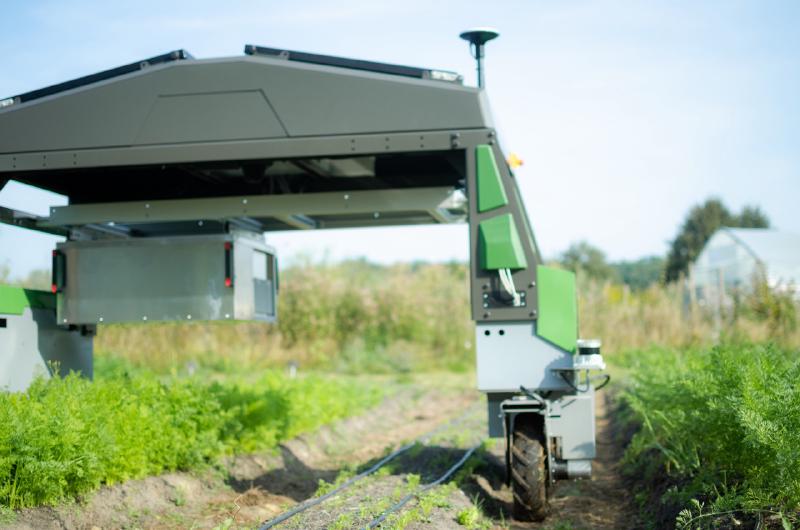
Nos robots de terrain Lero.01, Lero.02 et Lero.03 servent de vitrines à notre suite logicielle d’autonomie modulaire.

Rendons votre machine autonome, ensemble !

Nous contacter Webinaire gratuit
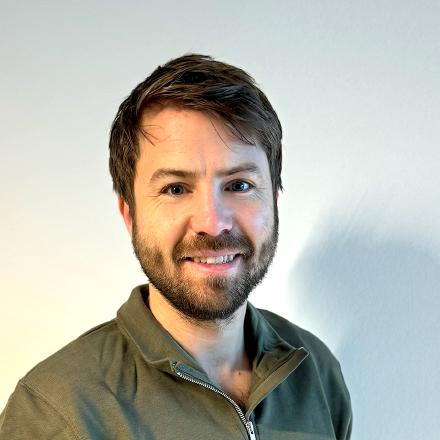
Votre Business Designer Sven Lake Sven Lake CSO
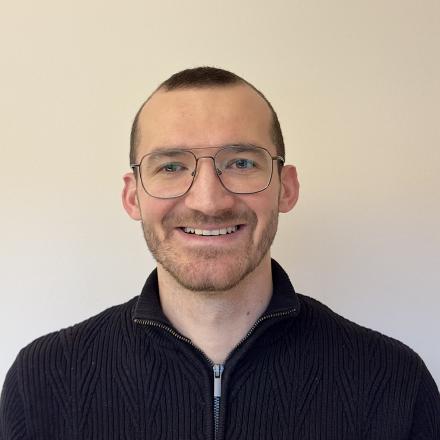
Votre expert solutions Marvin Pagana Marvin Pagana Développement de solutions
Google for Startups - Climate Change
EIT Food Accelerator
Growth Alliance
EXIST
TUM Venture-Labs
Deutsches Forschungszentrum für Künstliche Intelligenz GmbH (DFKI)
Universität Osnabrück
Wageningen University & Research - WUR
Agrotech Valley Forum
German Agrifood Society
Xpreneurs
Future Forest Initiative
European Innovation Council
Rentenbank & BMEL

Contact

  • info@naturerobots.com
  • Hamburger Str. 24, 49084 Osnabrück
  • Demandes générales, Marvin Pagana
    • +49 541 9632 8978
  • Solutions client, Sven Lake
    • solutions@naturerobots.com
    • +49 541 9632 5819
  • Fournisseurs, Manuel Ballmann
    • +49 541 9632 8943

All rights reserved – Copyright © Nature Robots GmbH 2026

  • Confidentialité
  • Mentions légales
  • Contact